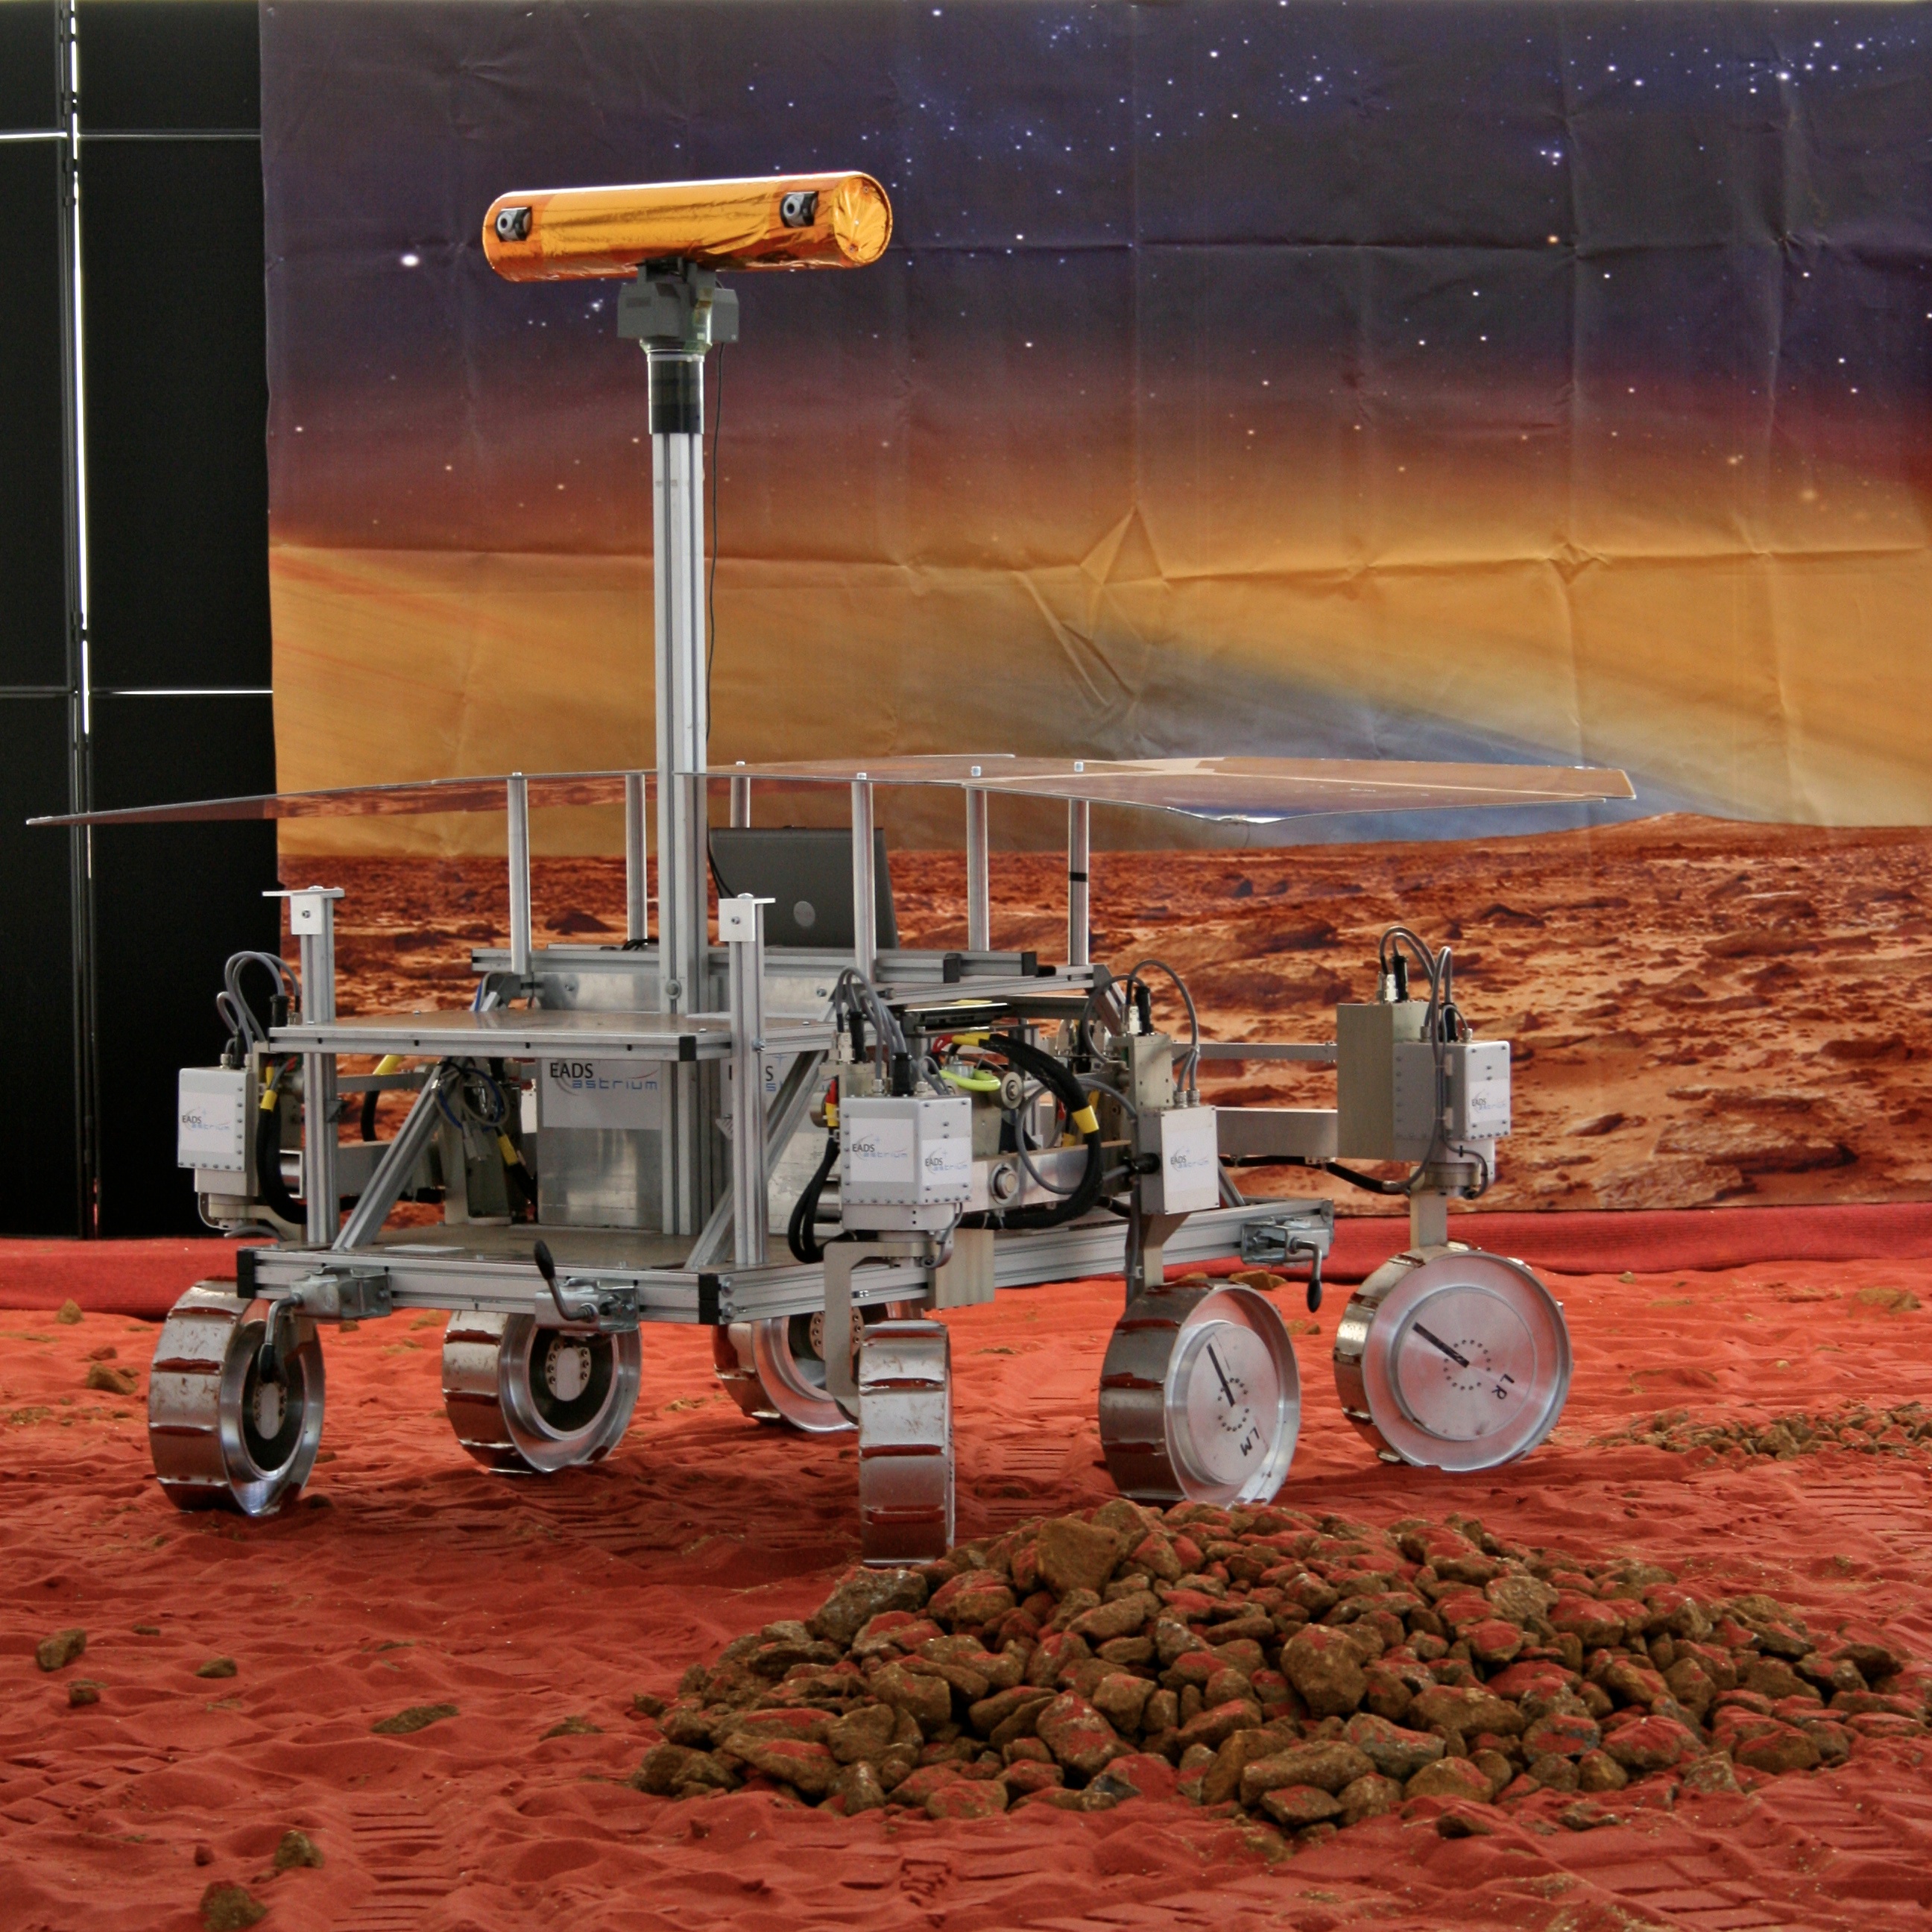
El desierto de Tabernas, en el sudeste de España, sirvió como escenario para ensayar una futura exploración de Marte. La Agencia Espacial Europea (ESA) difundió este martes los resultados de una campaña realizada en septiembre: un prototipo llamado Charlie recorrió 220 metros durante ocho días, siguiendo instrucciones de un equipo científico situado a unos 1.200 kilómetros. El ejercicio preparó procedimientos para la misión del rover Rosalind Franklin, cuya llegada al planeta rojo está prevista para 2030.
Alrededor de cien científicos e ingenieros participaron en la prueba. El vehículo, construido por Airbus, utilizó el software de guiado, navegación y control destinado al explorador marciano. Según el responsable de operaciones Luc Joudrier, durante el sexto día avanzó más de 60 metros de manera autónoma, con un error de navegación inferior al 1%. La campaña completa duró veinte días y permitió evaluar la coordinación entre quienes estaban en el terreno y quienes tomaban decisiones a distancia.
La sala científica funcionó en el centro de operaciones del rover en Turín, Italia. Allí, el trabajo dependió de las imágenes y mediciones enviadas desde España. Los participantes debían reconocer objetivos, seleccionar recorridos y definir qué instrumentos utilizar. Ese circuito obligó a transformar información fragmentaria sobre un paisaje remoto en una secuencia concreta de órdenes, con seguimiento de los resultados y de las discusiones científicas que sostenían cada decisión.
Para esa tarea se usaron prototipos de las cámaras PanCam y CLUPI, el espectrómetro Enfys y el radar de subsuelo WISDOM. Las cámaras aportaron vistas amplias y acercamientos; los otros equipos añadieron información espectral y del terreno bajo la superficie. El objetivo del ensayo fue entrenar un método de investigación: estudiar el entorno, elegir dónde concentrar la observación y organizar las próximas operaciones. No fue un hallazgo de vida ni una prueba realizada en Marte.
El interés por mirar debajo de la superficie responde a la misión científica de Rosalind Franklin. De acuerdo con la descripción oficial del proyecto, el vehículo combinará desplazamiento por el terreno con un taladro capaz de obtener muestras hasta dos metros de profundidad. Esas muestras se analizarán en un laboratorio a bordo. Los materiales enterrados ofrecen mejores posibilidades de conservar señales orgánicas que aquellos expuestos a la radiación y a los procesos químicos que actúan en la superficie marciana.
La ESA busca un lugar con potencial para preservar material de las primeras etapas de la historia del planeta. La misión está diseñada para recorrer varios kilómetros y seleccionar puntos de investigación, en lugar de limitarse a un único sitio de muestreo. En ese contexto, la navegación autónoma y el análisis científico forman parte de la misma operación: llegar a un objetivo de interés también exige hacerlo por una ruta segura y con información suficiente para continuar trabajando.
Antes de esa exploración habrá otro desafío: el descenso. La plataforma europea que desarrolla Airbus debe llevar al vehículo hasta el suelo de Marte mediante sistemas de frenado, propulsión y estabilización. La arquitectura anunciada por la ESA contempla paracaídas y retrocohetes para reducir la velocidad, además de dos rampas situadas en lados opuestos del módulo. Después del aterrizaje, esa disposición permitirá elegir el camino más seguro para que el rover comience a desplazarse.
El lanzamiento se proyecta para 2028 y el aterrizaje para 2030, una planificación que busca evitar la temporada de tormentas globales de polvo. Mientras se desarrollan y ajustan los sistemas de vuelo, los ensayos terrestres permiten comprobar cómo trabajará el equipo con las herramientas disponibles. La próxima campaña de campo está prevista para el verano europeo de 2027 e incorporará desafíos relacionados con las operaciones orbitales del ExoMars Trace Gas Orbiter, para acercar la simulación a las condiciones de una misión real.