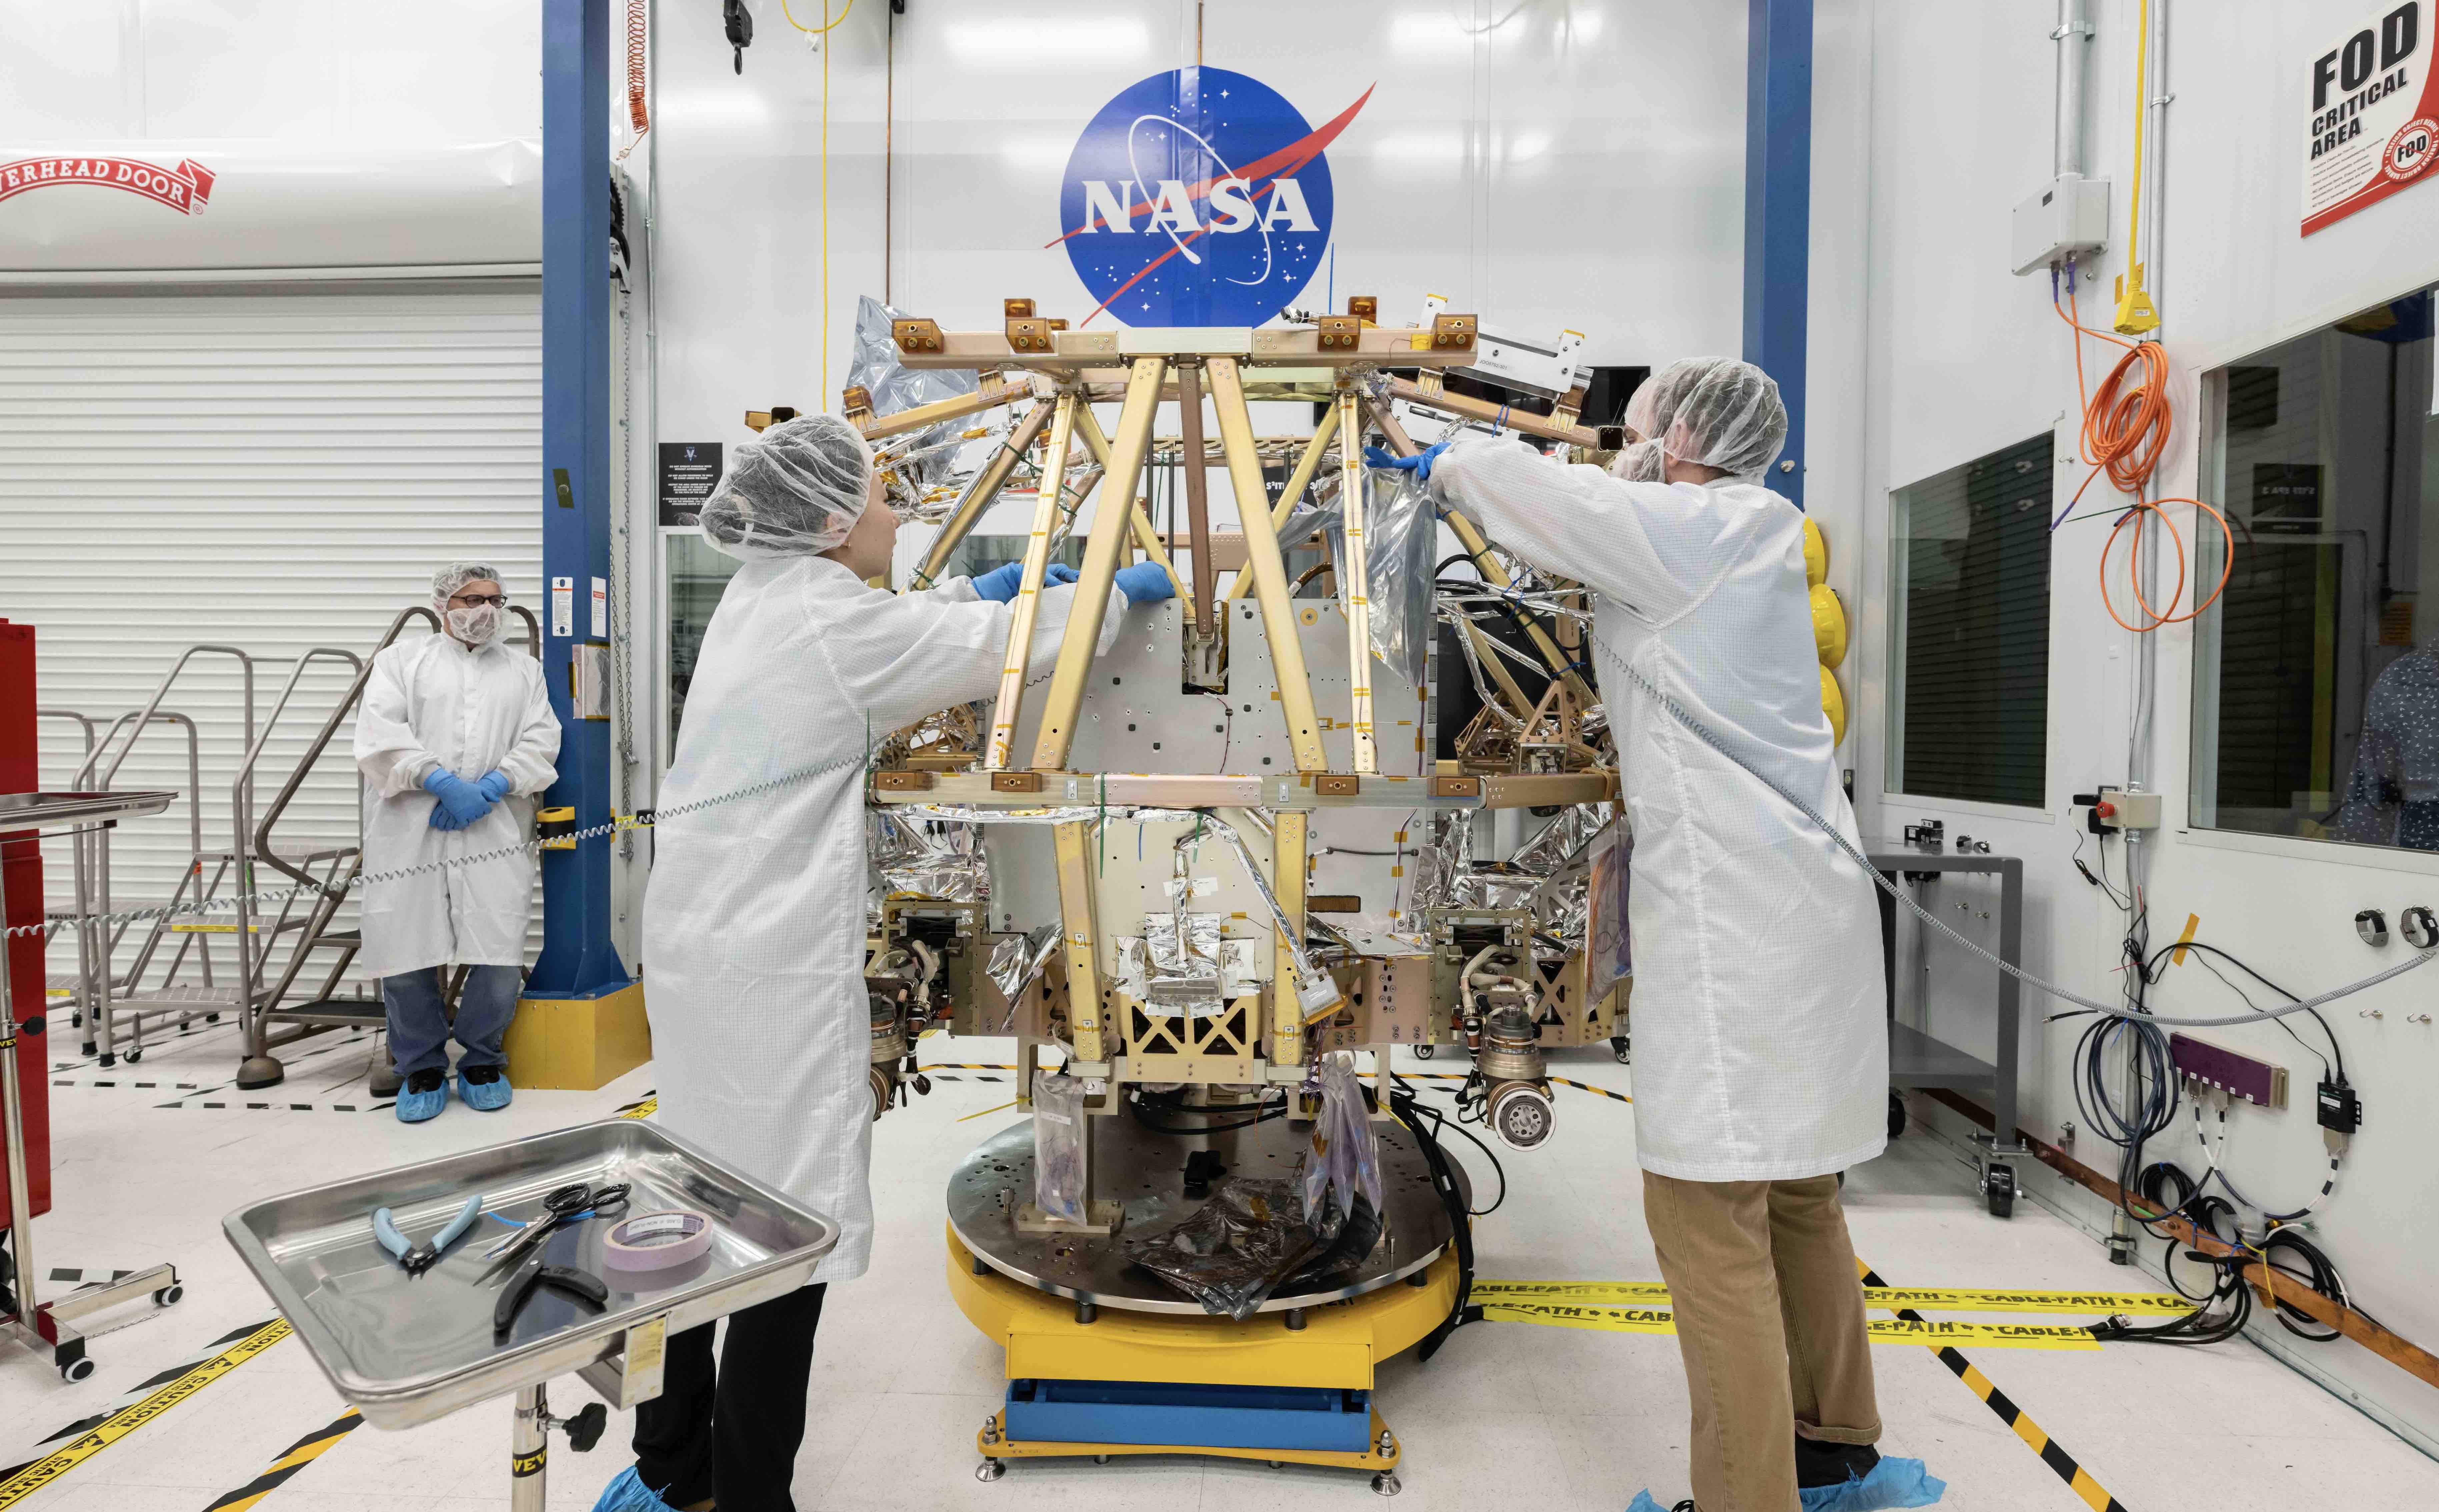
La NASA informó este martes 20 de octubre que el robot lunar VIPER está completamente construido y atraviesa sus pruebas finales en Houston. En la misma actualización detalló avances de los vehículos que desarrollan Astrolab y Lunar Outpost para transportar astronautas. Los tres proyectos tienen calendarios distintos: VIPER apunta a una misión en 2027 y los vehículos tripulados, a entregas en la Luna hacia 2028.
El balance reúne tareas realizadas y ensayos todavía pendientes. No anuncia que los vehículos estén listos para operar en la superficie lunar. Su objetivo común es ampliar la movilidad en el polo sur, donde la agencia busca investigar recursos y preparar infraestructura para estadías prolongadas.
VIPER: buscar agua en zonas de sombra
VIPER permanece en el Centro Espacial Johnson, en Houston. Una vez terminadas las pruebas previstas, será trasladado al Centro Espacial Kennedy para preparar el lanzamiento. Mientras tanto, el equipo de operaciones del Centro Ames trabaja con simulaciones de los recorridos y de las condiciones que podría encontrar durante la misión.
El robot viajaría a la superficie en un módulo Blue Moon Mark 1, de Blue Origin. El plan contempla explorar más de 30 kilómetros para buscar agua y otros recursos en la región del polo sur. El recorrido dependerá de la iluminación, la temperatura y las características del terreno: no se trata de un trayecto fijo que pueda ejecutarse sin ajustes.
Parte del interés científico está en los cráteres que permanecen en sombra. Allí, las condiciones permiten estudiar materiales que no se conservan de la misma manera en lugares expuestos al Sol. La misión buscará información sobre esos recursos; su existencia potencial no equivale a disponer de agua lista para abastecer una base.
Dos vehículos para astronautas
Astrolab desarrolla el CLV-1, una adaptación de su plataforma FLEX. La empresa entregó recientemente una maqueta a Axiom Space donde astronautas de la NASA evaluaron la cabina y los controles con maquetas de los trajes espaciales. Las pruebas permitieron revisar la interacción con los sistemas antes de llevar el diseño a una etapa posterior.
También prepara FLIP, un vehículo robótico precursor cuyo lanzamiento está previsto para fines de 2026 a bordo de la misión Griffin One. Compartirá con el futuro vehículo tripulado componentes como neumáticos, baterías, radios y cámaras. La experiencia busca aportar información sobre tecnologías comunes, aunque FLIP y el CLV-1 no son el mismo vehículo ni tienen la misma misión.
Lunar Outpost, por su parte, trabaja en Pegasus, una evolución más liviana de su diseño Eagle. La firma construyó dos maquetas y entregó recientemente una tercera, estática, al Centro Johnson. Allí, astronautas de la NASA usaron trajes presurizados para evaluar la comodidad y el funcionamiento de los controles.
La compañía también utiliza el robot MAPP como banco de pruebas de navegación, control térmico y programas de operación. Una segunda unidad de MAPP tiene previsto volar a comienzos de 2027. Los resultados aportarán datos para ajustar el diseño y la operación de Pegasus.
Pruebas de ruedas y revisiones de diseño
En las próximas semanas, ambos equipos prevén probar sus ruedas en el laboratorio SLOPE del Centro Glenn. Astrolab utiliza ruedas flexibles sin aire; Lunar Outpost trabaja con una estructura de resortes y malla. Los ensayos buscan comprobar cómo se desplazan sobre suelos que reproducen condiciones lunares.
El programa contempla que los vehículos puedan recorrer hasta seis kilómetros diarios mediante control remoto antes de las misiones tripuladas. Para las operaciones con astronautas, las metas incluyen transportar 80 kilos de muestras y herramientas y cubrir diez kilómetros con una carga de batería.
La revisión preliminar de Pegasus está prevista para octubre y la de Astrolab, para fines de diciembre. La NASA mantiene como objetivo contar con el hardware de ambos hacia finales de 2027. Las fechas siguen sujetas al desarrollo y a los resultados de los ensayos de cada vehículo.